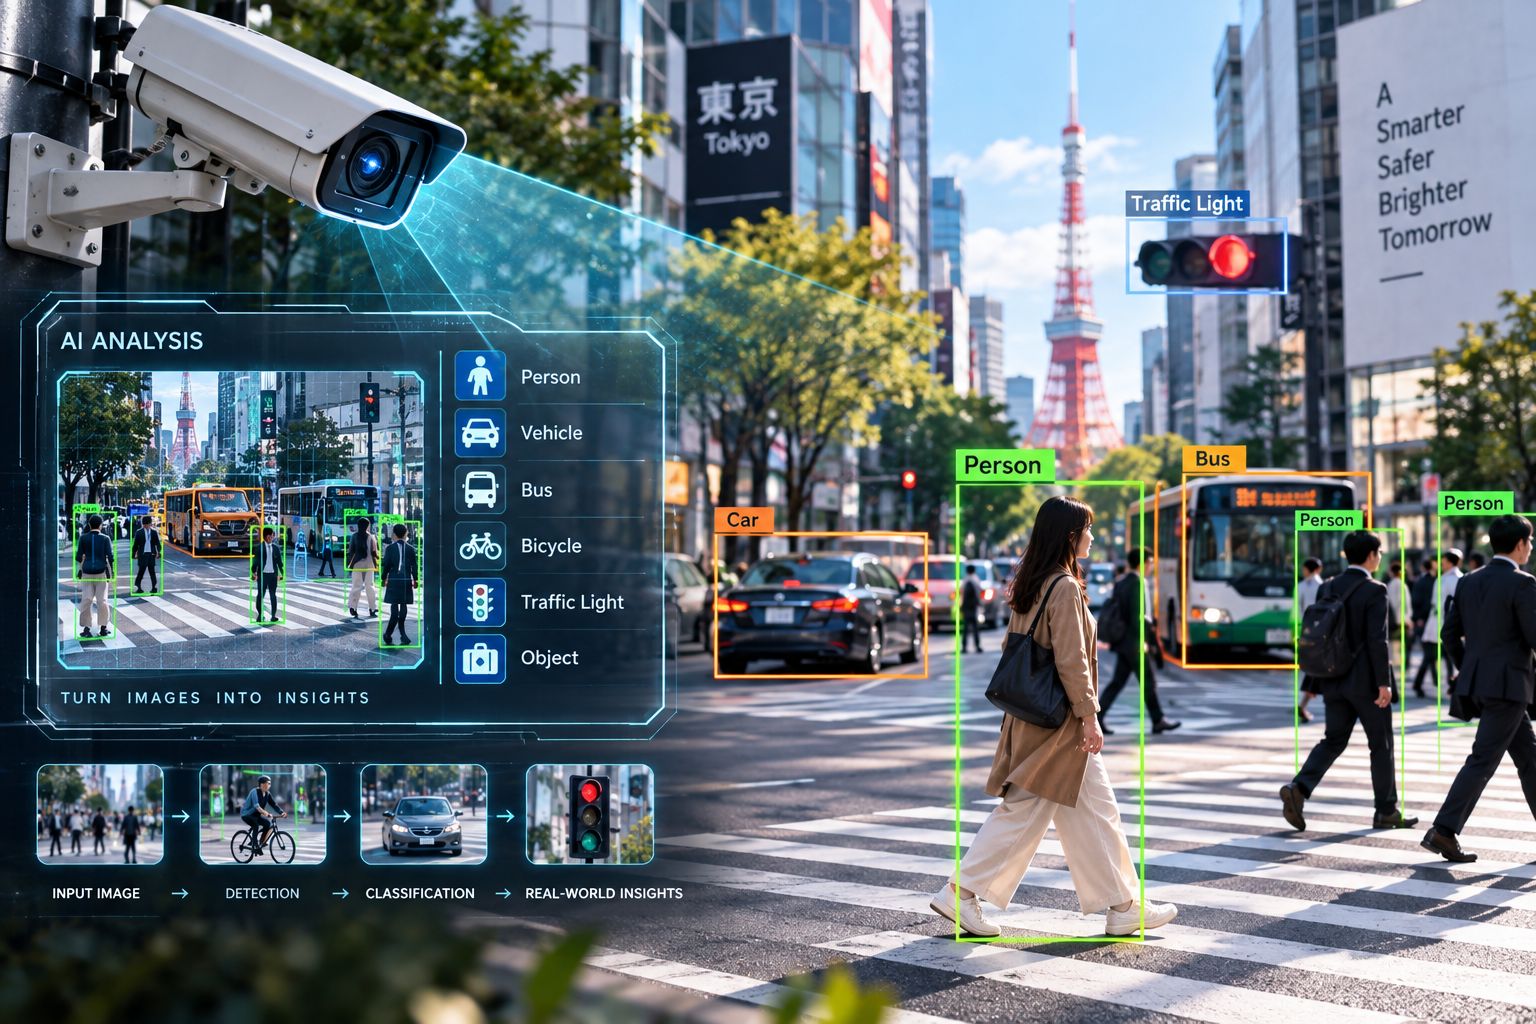
Ketika manusia melihat sebuah foto jalan raya, kita hampir tidak membutuhkan usaha untuk memahami apa yang ada di dalamnya. Dalam hitungan detik, kita dapat mengenali mobil, sepeda motor, pejalan kaki, lampu lalu lintas, bangunan, dan berbagai objek lain sekaligus.
Komputer memulai dari posisi yang sangat berbeda. Sebuah kamera memang dapat menangkap gambar, tetapi kemampuan mengambil gambar tidak otomatis membuat mesin memahami apa yang sedang dilihat. Bagi sistem komputer, gambar pada dasarnya merupakan kumpulan data visual yang harus dianalisis sebelum dapat menghasilkan informasi yang bermakna.
Di sinilah cara kerja computer vision menjadi menarik. Teknologi ini memungkinkan komputer mengekstrak informasi dari foto dan video sehingga mesin tidak hanya menerima gambar, tetapi juga dapat mengenali pola, menemukan objek, mengikuti pergerakan, dan dalam penggunaan tertentu membantu sistem mengambil keputusan berdasarkan informasi visual.
Kamera dan Computer Vision Bukan Hal yang Sama
Kamera bertugas menangkap cahaya dan mengubahnya menjadi gambar digital. Computer vision bekerja setelah informasi visual tersebut tersedia.
Perbedaannya mirip antara mata dan kemampuan memahami apa yang dilihat. Mata menyediakan informasi visual, sedangkan otak melakukan banyak pekerjaan untuk mengenali bentuk, jarak, gerakan, dan konteks.
Pada sistem digital, kamera dapat menjadi sumber input sementara software melakukan proses analisis.
Itulah sebabnya memasang kamera saja belum membuat sebuah sistem menjadi “cerdas”. Nilai tambah muncul ketika data visual dapat diterjemahkan menjadi informasi yang berguna.
Komputer Tidak Melihat Foto Seperti Manusia
Ketika membuka sebuah foto, manusia langsung melihat objek secara utuh. Kita tidak berpikir bahwa wajah terdiri dari ribuan titik warna atau bahwa mobil hanyalah kombinasi garis, tekstur, dan nilai cahaya.
Komputer bekerja dengan representasi numerik.
Gambar digital tersusun dari pixel. Setiap pixel membawa informasi tertentu mengenai warna atau intensitas. Foto beresolusi tinggi dapat memiliki jutaan pixel yang secara bersama-sama membentuk gambar yang kita kenali.
Tantangan computer vision adalah menemukan pola bermakna dari data dalam jumlah sangat besar tersebut.
Pixel Adalah Titik Awal, Bukan Jawaban Akhir
Mengetahui warna setiap pixel belum cukup untuk memahami gambar.
Bayangkan beberapa pixel gelap berada bersebelahan. Apakah itu rambut seseorang, bayangan kendaraan, tulisan pada pakaian, atau bagian dari sebuah bangunan?
Jawabannya bergantung pada hubungan antara pixel tersebut dengan area lain di sekitarnya.
Karena itu, sistem visual membutuhkan kemampuan mengenali pola pada berbagai tingkat. Informasi sederhana dapat berkembang menjadi pemahaman mengenai tepi, bentuk, tekstur, bagian objek, hingga objek yang lebih lengkap.
Konsep inilah yang membuat AI untuk mengenali gambar jauh lebih kompleks daripada sekadar mencari warna tertentu.
Bagaimana Sistem Belajar Mengenali Objek?
Salah satu pendekatan modern menggunakan machine learning dan deep learning.
Secara sederhana, model dilatih menggunakan banyak contoh sehingga dapat mempelajari pola yang berkaitan dengan objek tertentu. Jika sistem perlu mengenali kendaraan, data pelatihan dapat berisi banyak variasi kendaraan dalam kondisi yang berbeda.
Mobil tidak selalu terlihat dari depan. Ada foto dari samping, belakang, sudut tertentu, jarak jauh, kondisi malam, hujan, atau sebagian tertutup objek lain.
Model perlu belajar bahwa variasi visual tersebut masih dapat mewakili kategori yang sama.
Semakin kompleks dunia nyata, semakin penting kualitas dan keberagaman data yang digunakan selama proses pengembangan.
Image Classification Menjawab “Gambar Ini Tentang Apa?”
Salah satu tugas dasar dalam computer vision adalah image classification.
Tujuannya adalah menentukan kategori utama sebuah gambar.
Misalnya, sebuah sistem menerima foto dan mencoba menentukan apakah gambar tersebut menampilkan kucing, anjing, mobil, atau sepeda.
Dalam classification sederhana, sistem tidak harus menunjukkan posisi objek. Ia hanya memberikan prediksi mengenai kategori gambar.
Pendekatan ini berguna ketika pertanyaan utamanya adalah “apa yang terdapat dalam gambar ini secara umum?”
Namun banyak aplikasi membutuhkan informasi yang jauh lebih spesifik.
Object Detection Menjawab “Apa dan Di Mana?”
Bayangkan kamera menghadap jalan yang ramai.
Mengetahui bahwa gambar tersebut mengandung kendaraan belum cukup. Sistem mungkin perlu mengetahui berapa kendaraan yang terlihat dan posisi masing-masing kendaraan.
Di sinilah object detection digunakan.
Sistem berusaha menemukan objek sekaligus memperkirakan lokasinya pada gambar. Hasilnya sering divisualisasikan dengan kotak yang mengelilingi setiap objek yang terdeteksi.
Satu frame dapat memiliki beberapa objek sekaligus: mobil, bus, sepeda motor, dan pejalan kaki.
Kemampuan mengetahui “apa” sekaligus “di mana” membuka lebih banyak kemungkinan penggunaan.
Segmentation Melihat Gambar dengan Lebih Detail
Object detection biasanya memberikan area perkiraan melalui bounding box. Namun ada aplikasi yang membutuhkan batas objek secara lebih presisi.
Segmentation mencoba mengklasifikasikan bagian gambar hingga tingkat yang lebih detail.
Sebagai contoh, sistem dapat membedakan area jalan, trotoar, kendaraan, manusia, dan bangunan pada satu frame.
Informasi seperti ini berguna ketika bentuk dan batas objek memiliki arti penting.
Dengan kata lain, classification melihat kategori gambar, detection mencari lokasi objek, sedangkan segmentation dapat memberikan pemetaan visual yang lebih terperinci.
Video Menambahkan Satu Dimensi Penting: Waktu
Foto adalah satu momen. Video merupakan rangkaian frame yang terjadi sepanjang waktu.
Hal ini membuat analisis video dengan AI memiliki tantangan sekaligus informasi tambahan.
Jika sebuah kendaraan terlihat pada frame pertama dan bergeser pada frame berikutnya, sistem dapat mencoba memahami bahwa objek tersebut sedang bergerak.
Perubahan posisi dari waktu ke waktu memberikan informasi yang tidak tersedia dalam satu foto.
Karena itu, computer vision pada video tidak hanya dapat berfokus pada apa yang terlihat, tetapi juga bagaimana kondisi visual berubah.
Object Tracking Mengikuti Objek dari Frame ke Frame
Setelah mendeteksi objek, sistem mungkin perlu mengetahui apakah objek pada frame berikutnya adalah objek yang sama.
Proses tersebut dikenal sebagai tracking.
Bayangkan sebuah video menampilkan tiga orang berjalan melewati area tertentu. Detection dapat menemukan ketiga orang tersebut pada setiap frame, sedangkan tracking mencoba mempertahankan identitas sementara masing-masing objek selama mereka bergerak.
Kemampuan ini dapat digunakan untuk memahami aliran pergerakan tanpa memperlakukan setiap frame sebagai gambar yang sepenuhnya terpisah.
Namun tracking juga menjadi lebih sulit ketika objek saling menutupi, keluar dari frame, atau kondisi visual berubah.
Mengapa Objek yang Tertutup Sebagian Masih Bisa Dikenali?
Dalam dunia nyata, objek jarang tampil sempurna seperti foto katalog.
Seseorang dapat berdiri di belakang meja. Mobil dapat tertutup kendaraan lain. Sebuah barang mungkin hanya terlihat sebagian.
Manusia biasanya masih dapat mengenalinya karena kita menggunakan bentuk yang terlihat dan konteks lingkungan.
Sistem computer vision juga perlu menghadapi kondisi yang disebut occlusion atau objek tertutup sebagian.
Model yang hanya belajar dari contoh sempurna dapat kesulitan ketika digunakan di lingkungan nyata. Karena itu, variasi kondisi dalam data dan proses pengujian menjadi sangat penting.
Cahaya Bisa Mengubah Segalanya
Satu objek dapat terlihat sangat berbeda pada pagi, siang, malam, atau ruangan dengan pencahayaan buatan.
Bayangan dapat menutupi detail. Cahaya sangat terang dapat menghilangkan informasi tertentu. Kondisi malam meningkatkan noise pada gambar.
Hujan, kabut, pantulan kaca, dan backlight juga dapat memengaruhi kualitas input visual.
Manusia memiliki kemampuan adaptasi visual yang sangat baik. Sistem komputer membutuhkan desain, data, kamera, dan model yang sesuai agar tetap bekerja dalam variasi kondisi tersebut.
Itulah sebabnya performa sebuah model tidak cukup diuji hanya menggunakan gambar yang bersih.
Sudut Kamera Juga Menentukan Informasi yang Bisa Dipahami
Posisi kamera merupakan bagian penting dari sistem computer vision.
Kamera yang terlalu tinggi, rendah, miring, atau memiliki area pandang terhalang dapat menghasilkan informasi yang kurang optimal untuk tugas tertentu.
Misalnya, sistem yang ingin menghitung aliran orang membutuhkan penempatan kamera berbeda dari sistem yang memeriksa objek kecil di atas conveyor.
Pemilihan lensa, resolusi, frame rate, jarak, dan field of view juga dapat memengaruhi hasil.
Dengan demikian, computer vision bukan hanya persoalan memilih algoritma AI. Kualitas sistem dimulai sejak bagaimana data visual diperoleh.
Resolusi Lebih Tinggi Tidak Selalu Menyelesaikan Masalah
Mudah menganggap bahwa kamera dengan resolusi tertinggi pasti memberikan sistem terbaik.
Tidak selalu.
Resolusi tinggi menyediakan lebih banyak detail, tetapi juga menghasilkan data yang lebih besar. Hal tersebut dapat meningkatkan kebutuhan penyimpanan, bandwidth, dan kemampuan komputasi.
Jika objek yang dianalisis sudah terlihat cukup jelas pada resolusi lebih rendah, tambahan pixel belum tentu memberikan peningkatan yang sebanding dengan biaya pemrosesannya.
Desain sistem perlu menyeimbangkan kualitas informasi dengan kebutuhan komputasi.
Frame Rate Juga Memiliki Trade-Off
Video 60 frame per second memiliki lebih banyak frame dibandingkan video 15 atau 30 fps.
Untuk gerakan cepat, frame rate tinggi dapat memberikan informasi temporal yang lebih detail. Namun lebih banyak frame berarti lebih banyak data yang perlu diproses.
Aplikasi dengan objek yang bergerak lambat mungkin tidak membutuhkan frame rate sangat tinggi.
Sebaliknya, sistem yang mengamati proses cepat dapat membutuhkan temporal resolution yang lebih baik.
Tidak ada satu konfigurasi kamera yang ideal untuk semua kasus.
AI Tidak Benar-Benar “Tahu” Seperti Manusia
Ketika sistem memberi label “mobil” pada sebuah gambar, mudah mengatakan bahwa komputer mengetahui benda tersebut adalah mobil.
Namun mekanismenya berbeda dari pemahaman manusia.
Model mengenali pola berdasarkan proses pembelajaran dan menghasilkan prediksi sesuai dengan pola yang ditemukan. Ia tidak memiliki pengalaman berkendara, memahami fungsi sosial kendaraan, atau memiliki hubungan dengan objek seperti manusia.
Perbedaan ini penting agar kita tidak memberikan kemampuan yang sebenarnya tidak dimiliki sistem.
Computer vision sangat kuat dalam tugas tertentu, tetapi tetap bekerja dalam batas yang ditentukan oleh model, data, dan lingkungan penggunaannya.
Confidence Score Bukan Jaminan Kebenaran
Model computer vision sering menghasilkan nilai confidence bersama prediksi.
Misalnya, sistem mungkin memiliki keyakinan tinggi bahwa suatu objek termasuk kategori tertentu.
Namun confidence yang tinggi tidak berarti prediksi pasti benar.
Model dapat sangat yakin tetapi tetap salah, terutama ketika menemukan kondisi yang berbeda dari data pelatihan.
Karena itu, threshold dan aturan penggunaan hasil prediksi harus disesuaikan dengan risiko aplikasi.
Sistem yang membantu menyortir foto memiliki konsekuensi kesalahan berbeda dari sistem yang digunakan pada proses keselamatan.
Data Training Sangat Menentukan Kemampuan Model
Model belajar dari data yang tersedia selama pengembangan.
Jika data tidak cukup mewakili kondisi nyata, performa dapat menurun ketika sistem digunakan di lapangan.
Bayangkan sebuah model hanya melihat kendaraan pada siang hari selama training. Ketika digunakan malam hari, karakter gambar berubah cukup besar.
Masalah serupa dapat muncul pada variasi kamera, cuaca, lingkungan, bentuk objek, hingga sudut pandang.
Inilah alasan dataset computer vision bukan sekadar harus besar. Data juga harus relevan, representatif, dan sesuai dengan tujuan penggunaan.
Label yang Salah Bisa Mengajarkan Pola yang Salah
Pada supervised learning, sebagian data perlu memiliki annotation atau label yang menunjukkan informasi target.
Kualitas annotation sangat penting.
Jika banyak gambar diberi label salah atau tidak konsisten, model menerima sinyal pembelajaran yang buruk.
Dalam object detection, misalnya, kualitas bounding box juga dapat berpengaruh. Apakah kotak dibuat terlalu longgar? Apakah objek kecil dilewatkan? Apakah kategori digunakan secara konsisten?
Masalah data sering kali sama pentingnya dengan masalah algoritma.
Sistem Harus Diuji Menggunakan Kondisi Nyata
Model dapat menunjukkan hasil sangat bagus pada dataset pengujian tetapi belum tentu memberikan performa sama setelah dipasang.
Lingkungan nyata memiliki variasi yang sulit direplikasi sepenuhnya.
Kamera bisa bergeser. Pencahayaan berubah. Layout ruangan diubah. Jenis objek baru muncul. Bahkan musim atau pakaian orang dapat memengaruhi tampilan visual.
Karena itu, evaluasi lapangan menjadi tahap penting.
Pertanyaannya bukan hanya “berapa akurasi model?” tetapi “seberapa baik keseluruhan sistem bekerja pada kondisi tempat sistem benar-benar digunakan?”
Computer Vision Dapat Membantu Menghitung Tanpa Mengenali Identitas
Tidak semua aplikasi visual membutuhkan informasi mengenai siapa seseorang.
Sistem dapat dirancang untuk mendeteksi keberadaan manusia, menghitung jumlah objek, atau memahami pola pergerakan tanpa harus mengetahui identitas individu.
Perbedaan ini penting ketika membahas computer vision dan privasi.
Tujuan aplikasi sebaiknya menentukan jenis data yang benar-benar diperlukan. Jika tugas dapat diselesaikan tanpa identifikasi personal, mengumpulkan informasi tambahan mungkin tidak memberikan manfaat yang sepadan dengan risiko privasinya.
Prinsip pengumpulan data seminimal mungkin menjadi pertimbangan penting dalam desain teknologi.
Edge Computing Dapat Memproses Data Lebih Dekat ke Kamera
Tidak semua video harus dikirim terus-menerus menuju server yang jauh.
Dalam beberapa arsitektur, sebagian proses computer vision dapat dilakukan pada perangkat yang berada dekat dengan sumber data. Pendekatan ini sering dikaitkan dengan edge computing.
Keuntungannya dapat berupa pengurangan bandwidth dan waktu respons untuk aplikasi tertentu.
Sebagai contoh, sistem mungkin menganalisis frame secara lokal kemudian hanya mengirimkan hasil yang relevan.
Namun kemampuan perangkat, kebutuhan model, maintenance, keamanan, dan biaya tetap harus dipertimbangkan.
Computer Vision Sudah Hadir di Banyak Aktivitas Sehari-hari
Teknologi visual tidak hanya ditemukan di laboratorium.
Fitur kamera smartphone dapat menggunakan analisis visual untuk membantu fokus, memisahkan subjek dari latar belakang, atau mengelompokkan foto. Aplikasi dokumen dapat mendeteksi tepi kertas sebelum melakukan scan.
Industri dapat menggunakannya untuk inspeksi visual. Retail dapat menggunakannya untuk analisis operasional tertentu. Sistem transportasi dapat memanfaatkan informasi visual untuk memahami kondisi lingkungan.
Pengguna mungkin tidak selalu melihat istilah “computer vision”, tetapi teknologinya dapat berada di balik berbagai fitur digital.
Quality Inspection Menjadi Contoh yang Mudah Dipahami
Bayangkan pabrik memproduksi ribuan barang dengan bentuk yang relatif konsisten.
Secara manual, pekerja dapat memeriksa apakah terdapat cacat tertentu. Computer vision dapat digunakan sebagai alat bantu untuk menemukan pola visual yang berbeda dari standar.
Kamera mengambil gambar produk kemudian model menganalisis karakteristik tertentu.
Namun sistem seperti ini membutuhkan definisi yang jelas mengenai apa yang dianggap normal dan apa yang dianggap defect.
Cacat kecil, pantulan cahaya, variasi material, atau posisi produk dapat memengaruhi proses detection.
Retail Dapat Menggunakan Informasi Visual untuk Memahami Ruang
Dalam lingkungan retail, data visual dapat digunakan untuk berbagai kebutuhan operasional tergantung desain sistem.
Misalnya, sistem dapat mencoba menghitung objek, melihat kepadatan area, atau memahami pola aliran tertentu.
Namun konteks sangat penting.
Menghitung orang bukan hal yang sama dengan mengenali identitas orang. Mengamati arah pergerakan juga berbeda dari membuat profil individual.
Desain teknologi perlu memiliki batas yang jelas mengenai data apa yang diproses dan untuk tujuan apa.
Smart City Membutuhkan Lebih dari Sekadar Banyak Kamera
Istilah smart city sering membuat orang membayangkan kota yang dipenuhi kamera.
Padahal jumlah kamera tidak otomatis menghasilkan sistem yang lebih cerdas.
Nilai muncul ketika ada masalah yang jelas untuk diselesaikan, data yang sesuai, sistem analisis yang dapat dipercaya, serta proses operasional yang mampu menggunakan hasilnya.
Jika sebuah sistem mendeteksi sesuatu tetapi tidak ada tindakan yang relevan setelahnya, teknologi tersebut hanya menghasilkan lebih banyak data.
Smart technology seharusnya dimulai dari kebutuhan, bukan dari keinginan memasang sebanyak mungkin perangkat.
Human Behavior Analysis Lebih Kompleks daripada Object Detection
Mendeteksi keberadaan seseorang relatif berbeda dari mencoba memahami aktivitas atau perilaku.
Perilaku memiliki konteks.
Gerakan yang terlihat sama dapat memiliki makna berbeda tergantung lokasi, urutan kejadian, lingkungan, dan situasi.
Karena itu, analisis perilaku dengan computer vision membutuhkan kehati-hatian jauh lebih besar daripada sekadar menemukan objek.
Sistem harus memiliki definisi operasional yang jelas dan tidak seharusnya mengubah prediksi statistik menjadi kesimpulan tentang niat seseorang tanpa dasar yang memadai.
Bias pada Data Bisa Menjadi Bias pada Hasil
Jika data training tidak mewakili variasi kondisi penggunaan, kesalahan model dapat terkonsentrasi pada situasi tertentu.
Ini bukan sekadar persoalan angka akurasi keseluruhan.
Bayangkan sistem memiliki akurasi tinggi secara rata-rata tetapi performanya jauh lebih buruk pada kondisi pencahayaan tertentu atau kelompok visual yang kurang terwakili dalam dataset.
Angka rata-rata dapat menyembunyikan masalah tersebut.
Evaluasi yang baik perlu melihat performa pada berbagai kondisi yang relevan, bukan hanya satu skor akhir.
Privacy Harus Dipikirkan Sejak Awal
Karena computer vision berurusan dengan gambar dan video, privasi merupakan salah satu pertimbangan utama.
Pertanyaan penting sebaiknya muncul sebelum sistem diterapkan.
Data apa yang benar-benar dibutuhkan? Apakah video perlu disimpan? Berapa lama? Siapa yang dapat mengaksesnya? Bisakah proses dilakukan tanpa mengidentifikasi individu? Bagaimana data diamankan?
Menambahkan privacy setelah sistem selesai dibuat jauh lebih sulit dibandingkan menjadikannya bagian dari desain sejak awal.
Teknologi yang baik bukan hanya teknologi yang mampu melakukan sesuatu, tetapi juga memiliki batas penggunaan yang jelas.
Model Terbaik Belum Tentu Sistem Terbaik
Dalam proyek AI, perhatian mudah terfokus pada model dengan skor benchmark tertinggi.
Namun deployment dunia nyata membutuhkan lebih banyak pertimbangan.
Model yang sangat besar mungkin memberikan peningkatan akurasi kecil tetapi membutuhkan hardware jauh lebih mahal. Model lain mungkin sedikit lebih sederhana tetapi cukup akurat dan dapat berjalan dengan cepat pada perangkat lokal.
Latency, biaya, maintenance, konsumsi daya, reliability, dan kemampuan memperbarui sistem juga menentukan kualitas solusi.
Pada akhirnya, pengguna berinteraksi dengan sistem secara keseluruhan, bukan dengan angka benchmark.
Computer Vision Sebaiknya Membantu Keputusan, Bukan Menciptakan Kepastian Palsu
Salah satu risiko teknologi AI adalah hasil prediksi terlihat sangat objektif karena dihasilkan komputer.
Padahal sistem tetap memiliki kemungkinan salah.
Untuk penggunaan dengan konsekuensi penting, perlu dipikirkan kapan hasil dapat digunakan otomatis dan kapan manusia perlu melakukan review.
Human-in-the-loop dapat menjadi salah satu pendekatan ketika keputusan membutuhkan konteks yang belum tentu tersedia dalam data visual.
Tujuan yang sehat bukan membuat manusia percaya bahwa mesin selalu benar, tetapi membangun proses yang memahami kemampuan sekaligus keterbatasan mesin.
Masa Depan Computer Vision Bukan Sekadar Kamera yang Lebih Pintar
Perkembangan computer vision bergerak menuju sistem yang mampu bekerja dengan lebih banyak jenis informasi.
Visual dapat dikombinasikan dengan data sensor lain, informasi temporal, bahasa, atau konteks tambahan sehingga sistem memiliki gambaran yang lebih kaya.
Namun peningkatan kemampuan juga membawa tanggung jawab lebih besar.
Semakin banyak informasi yang dapat diekstrak, semakin penting pertanyaan mengenai kebutuhan, transparansi, keamanan, dan penggunaan yang proporsional.
Teknologi yang paling canggih belum tentu teknologi yang mengumpulkan informasi paling banyak. Dalam banyak situasi, sistem terbaik justru yang memperoleh informasi secukupnya untuk menyelesaikan masalah dengan baik.
Kesimpulan
Memahami cara kerja computer vision dimulai dari satu konsep sederhana: kamera hanya menyediakan data visual, sedangkan komputer membutuhkan proses tambahan untuk menemukan makna di dalam data tersebut. Pixel dianalisis menjadi pola, pola digunakan untuk mengenali objek, dan rangkaian frame dapat memberikan informasi mengenai gerakan serta perubahan sepanjang waktu.
Teknologi seperti image classification, object detection, segmentation, dan object tracking memungkinkan komputer melakukan berbagai tugas visual. Namun hasil akhirnya tetap dipengaruhi kualitas kamera, data training, annotation, kondisi lingkungan, desain model, dan cara sistem digunakan.
Kemampuan melihat melalui mesin membuka banyak peluang di industri, transportasi, retail, perangkat konsumen, dan berbagai bidang lain. Pada saat yang sama, akurasi, bias, privasi, keamanan data, dan batas penggunaan perlu menjadi bagian dari desain sejak awal.
Kamera mungkin dapat menangkap jutaan pixel dalam satu detik. Tantangan sebenarnya bukan membuat komputer menerima lebih banyak gambar, tetapi membuatnya mengambil informasi yang tepat dari gambar tersebut tanpa melupakan konteks, keterbatasan, dan manusia yang berada di balik datanya.