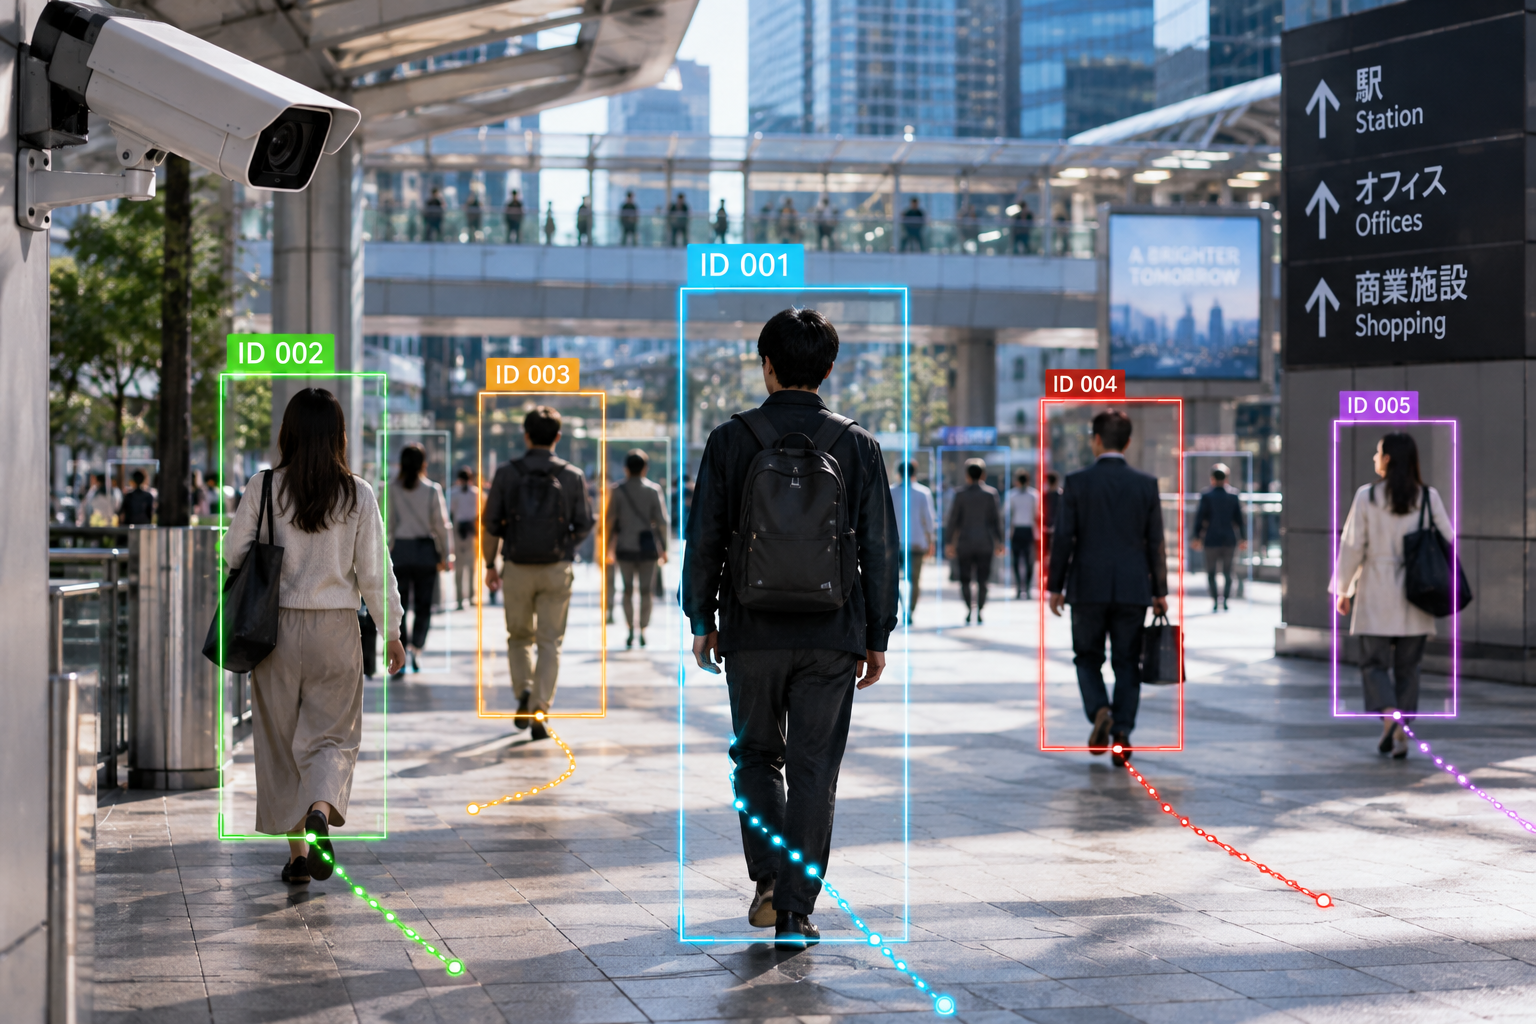
Sebuah kamera keamanan menangkap seseorang berjalan masuk ke area parkir. Beberapa detik kemudian orang tersebut melewati mobil, tertutup tiang sebentar, muncul kembali, lalu berjalan menuju pintu gedung.
Di layar sistem, sebuah kotak tetap mengikuti orang tersebut.
Bukan hanya mengetahui bahwa “ada manusia” di setiap frame. Sistem berusaha memahami bahwa manusia yang terlihat sekarang kemungkinan adalah orang yang sama dengan yang terlihat beberapa detik sebelumnya.
Kemampuan seperti ini disebut object tracking. Teknologi tersebut digunakan dalam berbagai sistem computer vision, mulai dari analisis video, kamera keamanan, olahraga, lalu lintas, robotika, hingga kendaraan modern.
Lalu bagaimana cara kerja object tracking jika kamera sebenarnya hanya menerima rangkaian gambar?
Video Sebenarnya Adalah Rangkaian Gambar
Untuk memahami object tracking, kita perlu membongkar satu asumsi sederhana.
Komputer tidak melihat video seperti manusia.
Sebuah video pada dasarnya terdiri dari banyak frame yang ditampilkan secara berurutan dengan cepat. Jika video direkam pada 30 frame per second, sistem menerima sekitar 30 gambar berbeda setiap detik.
Pada satu frame, seseorang berada di sisi kiri.
Frame berikutnya, posisinya sedikit bergeser.
Beberapa frame kemudian, ia sudah berada di tengah.
Tantangannya adalah menghubungkan semua pengamatan tersebut menjadi satu perjalanan yang konsisten.
Object Detection dan Object Tracking Bukan Hal yang Sama
Object detection menjawab pertanyaan:
“Apa yang terlihat dalam gambar ini, dan di mana posisinya?”
Sistem mungkin mendeteksi tiga orang dan dua mobil, kemudian memberikan bounding box untuk masing-masing objek.
Object tracking menambahkan pertanyaan berikutnya:
“Objek mana yang sama dengan objek yang sudah terlihat sebelumnya?”
Perbedaan ini sangat penting.
Detection bisa mengatakan bahwa ada seseorang pada frame pertama dan seseorang pada frame kedua. Tracking berusaha menentukan apakah keduanya merupakan individu yang sama.
Setiap Objek Bisa Mendapatkan Track ID
Bayangkan kamera melihat tiga orang.
Sistem dapat memberikan identitas sementara seperti:
Track 1
Track 2
Track 3
Track ID bukan berarti sistem mengetahui nama orang tersebut.
Ia hanya menjadi penanda internal agar sistem dapat membedakan jalur pergerakan setiap objek.
Ketika Track 2 bergerak dari kiri menuju kanan, sistem mencoba mempertahankan ID tersebut selama objek masih dapat diikuti.
Dari sinilah analisis pergerakan menjadi mungkin.
Posisi Frame Sebelumnya Memberikan Petunjuk
Salah satu informasi paling sederhana adalah lokasi.
Jika seseorang berada pada koordinat tertentu di frame sebelumnya, kemungkinan besar ia tidak tiba-tiba muncul ratusan meter di tempat lain pada frame berikutnya.
Sistem dapat memperkirakan area tempat objek kemungkinan muncul selanjutnya.
Semakin tinggi frame rate video, perpindahan antar-frame biasanya semakin kecil sehingga hubungan gerak lebih mudah diperkirakan.
Tetapi posisi saja tidak selalu cukup.
Bayangkan Dua Orang Berjalan Berpapasan
Orang A berjalan dari kiri ke kanan.
Orang B berjalan dari kanan ke kiri.
Mereka mendekat.
Posisi keduanya hampir bertumpuk.
Kemudian mereka saling melewati.
Jika tracker hanya mengandalkan posisi, sistem bisa melakukan ID switch.
Track milik A tiba-tiba diberikan kepada B, sementara B mendapatkan identitas A.
Bagi manusia, kesalahannya terlihat jelas.
Bagi algoritma, dua objek yang sangat berdekatan dapat menjadi masalah yang jauh lebih sulit.
Penampilan Objek Bisa Digunakan sebagai Petunjuk Tambahan
Untuk membantu membedakan objek, sistem tracking tertentu dapat memanfaatkan informasi visual.
Misalnya:
warna pakaian;
bentuk objek;
proporsi;
tekstur;
fitur visual lainnya.
Sistem tidak harus memahami bahwa seseorang “memakai jaket hitam”.
Ia dapat mengubah tampilan objek menjadi representasi numerik yang membantu membandingkan kemiripan.
Jika objek baru terlihat di lokasi yang masuk akal dan secara visual mirip dengan Track 7 sebelumnya, kemungkinan keduanya merupakan objek yang sama menjadi lebih tinggi.
Proses Mencocokkan Deteksi Disebut Data Association
Setiap frame baru dapat menghasilkan sejumlah detection.
Tracker kemudian harus memutuskan:
Detection ini milik track yang mana?
Proses tersebut dikenal sebagai data association.
Misalnya frame sebelumnya memiliki Track A, B, dan C.
Frame baru mendeteksi objek 1, 2, dan 3.
Algoritma perlu menemukan pasangan paling masuk akal antara track lama dan detection baru.
Ia dapat mempertimbangkan posisi, arah gerak, ukuran bounding box, kemiripan visual, dan berbagai parameter lain tergantung metode yang digunakan.
Tracker Juga Bisa Memprediksi Gerakan
Objek bergerak memiliki pola.
Sebuah mobil yang bergerak lurus ke depan kemungkinan akan berada sedikit lebih maju pada frame berikutnya.
Sistem tracking dapat menggunakan model gerakan untuk memperkirakan posisi berikutnya sebelum detection baru dicocokkan.
Salah satu pendekatan klasik yang sering muncul dalam sistem tracking adalah Kalman filter.
Secara sederhana, filter ini membantu sistem menggabungkan prediksi gerakan dengan pengamatan terbaru.
Hasilnya bukan ramalan sempurna, tetapi estimasi yang membantu menjaga track tetap stabil.
Kenapa Prediksi Diperlukan Kalau Kamera Bisa Mendeteksi Lagi?
Karena detection tidak selalu sempurna.
Bayangkan seseorang berjalan di belakang tiang.
Untuk beberapa frame, sebagian besar tubuhnya tidak terlihat.
Detector mungkin gagal menghasilkan bounding box.
Jika sistem langsung menghapus track setiap kali satu detection hilang, object tracking akan sangat mudah terputus.
Prediksi membantu tracker memperkirakan bahwa objek kemungkinan masih berada di sekitar jalur tersebut.
Ketika orang itu muncul kembali, track lama mungkin dapat dilanjutkan.
Objek yang Tertutup Disebut Mengalami Occlusion
Occlusion merupakan salah satu tantangan utama computer vision berbasis video.
Objek sebenarnya masih ada, tetapi pandangan kamera terhalang.
Penyebabnya bisa berupa:
orang lain;
kendaraan;
pohon;
tiang;
dinding;
barang;
atau objek lain yang melewati kamera.
Occlusion bisa terjadi hanya beberapa frame atau berlangsung cukup lama.
Semakin lama objek menghilang, semakin sulit memastikan identitasnya ketika muncul kembali.
Tracker Tidak Boleh Terlalu Cepat Menghapus Objek
Misalnya Track 12 hilang selama satu frame.
Kalau langsung dihapus, sistem akan menciptakan track baru ketika objek muncul kembali.
Akibatnya satu orang bisa tercatat sebagai banyak objek berbeda.
Karena itu, tracker biasanya memiliki mekanisme untuk mempertahankan track selama periode tertentu meskipun detection sementara hilang.
Namun menunggu terlalu lama juga memiliki risiko.
Track yang sebenarnya sudah pergi bisa terus dianggap aktif.
Di sinilah parameter tracking harus diseimbangkan.
Kamera yang Bergerak Membuat Masalah Lebih Sulit
Tracking dari CCTV statis relatif intuitif karena background cenderung tetap.
Sekarang pasang kamera pada kendaraan, drone, atau robot.
Seluruh gambar bergerak.
Bangunan bergeser.
Jalan berubah posisi.
Orang yang sebenarnya berdiri diam dapat terlihat berpindah karena kameranya sendiri bergerak.
Sistem harus membedakan antara gerakan objek dan gerakan kamera.
Karena itu, object tracking pada platform bergerak membutuhkan pendekatan yang lebih kompleks.
Frame Rate Mempengaruhi Kesulitan Tracking
Misalnya kamera hanya menghasilkan sedikit frame setiap detik.
Sebuah motor bisa berada di satu posisi pada frame pertama dan sudah jauh berpindah pada frame berikutnya.
Semakin besar perubahan antar-frame, semakin sulit proses pencocokan.
Frame rate lebih tinggi memberikan informasi gerakan yang lebih halus.
Namun ada konsekuensinya: lebih banyak frame berarti lebih banyak data yang harus diproses.
Sistem real-time harus menyeimbangkan akurasi dengan kemampuan komputasi.
Resolusi Juga Berpengaruh
Objek yang hanya berukuran beberapa pixel sulit memberikan informasi visual yang kaya.
Seorang manusia yang jauh dari kamera mungkin terlihat sebagai bentuk kecil.
Detail pakaian tidak jelas.
Wajah tidak terlihat.
Bentuk tubuh sulit dibedakan.
Jika beberapa objek kecil berada berdekatan, tracker memiliki lebih sedikit petunjuk untuk mempertahankan identitas mereka.
Resolusi, jarak kamera, dan ukuran objek di frame sangat memengaruhi kualitas tracking.
Cahaya Bisa Mengubah Tampilan Objek
Seseorang berjalan dari area terang menuju bayangan.
Secara fisik orangnya sama.
Namun representasi pixel dapat berubah cukup besar.
Hal yang sama terjadi ketika lampu malam menyala, kendaraan terkena pantulan cahaya, atau kamera mengalami perubahan exposure.
Sistem tracking yang terlalu bergantung pada warna mentah bisa mengalami kesulitan.
Karena itu, model modern biasanya membutuhkan representasi visual yang lebih kuat daripada sekadar mencocokkan warna pixel secara langsung.
Sudut Pandang Bisa Mengubah Objek Secara Drastis
Mobil dari depan terlihat berbeda dari mobil yang sama jika dilihat dari samping.
Manusia yang menghadap kamera memiliki siluet berbeda ketika membelakangi kamera.
Tas yang tadinya terlihat bisa tertutup tubuh.
Artinya, appearance matching juga tidak sempurna.
Object tracking yang baik biasanya tidak bergantung pada satu petunjuk saja.
Posisi, gerakan, tampilan, dan konteks dapat bekerja bersama.
Tracking Satu Objek dan Banyak Objek Memiliki Tantangan Berbeda
Jika kamera hanya perlu mengikuti satu bola di lapangan yang kosong, masalahnya relatif terbatas.
Tetapi bagaimana jika sistem harus mengikuti 22 pemain, wasit, dan bola sekaligus?
Inilah dunia multi-object tracking.
Setiap objek membutuhkan track sendiri.
Sistem harus menangani objek yang saling mendekat, bertumpuk, keluar frame, kembali muncul, dan berubah posisi dengan cepat.
Semakin padat adegan, semakin rumit proses association.
Sepak Bola Adalah Contoh Tracking yang Menarik
Dalam analisis olahraga, tracking dapat digunakan untuk memahami posisi pemain dari waktu ke waktu.
Bukan hanya:
“Di sini ada pemain.”
Tetapi:
“Pemain ini bergerak dari area tersebut menuju area ini.”
Dari rangkaian posisi tersebut, sistem dapat membantu menghasilkan analisis seperti pola pergerakan, jarak, struktur posisi, atau dinamika pertandingan.
Tantangannya jelas: pemain bergerak cepat dan jersey dalam satu tim bisa terlihat sangat mirip.
Bola Justru Bisa Lebih Sulit daripada Pemain
Bola berukuran kecil.
Bergerak cepat.
Bisa tertutup pemain.
Mengalami motion blur.
Keluar dari frame.
Dalam olahraga tertentu, bola bahkan bisa berpindah puluhan pixel dalam waktu sangat singkat.
Karena itu, tracking objek kecil berkecepatan tinggi dapat menjadi tantangan tersendiri meskipun secara visual bentuknya sederhana.
Object Tracking Bisa Digunakan untuk Menghitung Orang
Misalnya kamera ditempatkan di pintu masuk.
Detection mengetahui ada manusia.
Tracking membantu mengetahui jalur masing-masing manusia.
Kemudian sistem dapat menentukan apakah suatu track benar-benar melewati garis virtual menuju arah masuk atau keluar.
Tanpa tracking, orang yang berdiri beberapa detik di depan kamera berpotensi terdeteksi berulang kali.
Dengan track ID, sistem dapat lebih memahami bahwa detection tersebut berasal dari objek yang sama.
Garis Virtual Bisa Mengubah Tracking Menjadi Data
Bayangkan sebuah garis tak terlihat dibuat pada video.
Ketika sebuah track melintasi garis dari arah A menuju B, counter bertambah.
Sebaliknya, ketika melintas dari B menuju A, counter berkurang.
Prinsip sederhana seperti ini dapat digunakan untuk berbagai analisis.
Bukan karena kamera “mengerti pintu masuk” seperti manusia, tetapi karena sistem menggabungkan lokasi, arah, dan perjalanan track.
Tracking Juga Bisa Digunakan pada Kendaraan
Pada sistem lalu lintas, kamera dapat mendeteksi kendaraan lalu mengikuti pergerakannya selama masih terlihat.
Dari sini sistem bisa membantu menganalisis arus kendaraan, arah perjalanan, kepadatan, atau perilaku pergerakan tertentu.
Namun tracking kendaraan menghadapi tantangan serupa.
Mobil saling menutupi.
Kendaraan keluar masuk frame.
Kondisi malam mengubah tampilan.
Hujan mengurangi kualitas gambar.
Semua faktor tersebut dapat memengaruhi hasil.
Motion Blur Bisa Menghilangkan Detail Penting
Objek yang bergerak cepat selama exposure kamera dapat terlihat kabur.
Alih-alih memiliki batas yang tajam, bentuknya menjadi memanjang atau kehilangan detail.
Detector bisa menjadi kurang yakin.
Appearance matching juga kehilangan informasi.
Karena itu, kualitas tracking bukan hanya persoalan software AI.
Setup kamera ikut menentukan seberapa baik data visual yang diterima sistem.
Posisi Kamera Sangat Penting
Model yang hebat tidak dapat sepenuhnya memperbaiki posisi kamera yang buruk.
Kamera yang terlalu rendah mungkin membuat manusia sering saling menutupi.
Kamera yang terlalu jauh membuat objek terlalu kecil.
Sudut tertentu bisa menciptakan area buta.
Pencahayaan belakang dapat menghasilkan siluet kuat.
Dalam implementasi computer vision nyata, desain sistem kamera sering sama pentingnya dengan pemilihan model AI.
Track Bisa Hilang Ketika Objek Keluar Frame
Jika seseorang berjalan keluar dari batas kamera, tracker tidak lagi mendapatkan pengamatan.
Dalam satu kamera, track biasanya berakhir setelah sistem yakin objek tersebut sudah tidak dapat diikuti.
Masalah menjadi lebih menarik jika gedung memiliki kamera kedua.
Bisakah sistem mengetahui bahwa orang yang keluar dari kamera A adalah orang yang kemudian muncul di kamera B?
Ini membawa kita ke persoalan yang berbeda.
Tracking Antar-Kamera Membutuhkan Identifikasi yang Lebih Sulit
Dua kamera mungkin memiliki sudut berbeda.
Pencahayaan berbeda.
Resolusi berbeda.
Jarak berbeda.
Objek yang sama bisa terlihat sangat tidak sama.
Untuk menghubungkan objek antar-kamera, sistem dapat membutuhkan teknik seperti re-identification atau Re-ID.
Tujuannya adalah membandingkan karakteristik visual agar objek yang muncul di kamera berbeda dapat dikaitkan secara probabilistik.
Ini jauh lebih sulit daripada mengikuti objek secara kontinu pada satu kamera.
Re-Identification Bukan Pengenalan Wajah
Ini perbedaan yang penting.
Sistem Re-ID tidak harus mengetahui identitas nyata seseorang.
Ia bisa berusaha menjawab:
“Apakah orang yang terlihat di kamera B kemungkinan merupakan orang yang sama dengan track sebelumnya di kamera A?”
Tanpa mengetahui nama, alamat, atau identitas sipilnya.
Namun karena teknologi semacam ini dapat berkaitan dengan pemantauan manusia, penggunaannya tetap membawa pertanyaan serius tentang privasi dan tata kelola.
Tracking Tidak Selalu Berarti Surveillance
Object tracking memiliki aplikasi yang sangat luas.
Robot dapat menggunakannya untuk mengikuti objek.
Sistem olahraga menggunakannya untuk analisis permainan.
Kamera produksi dapat mengikuti subjek.
Sistem industri dapat memantau pergerakan barang.
Aplikasi retail dapat menganalisis alur tanpa harus mengetahui identitas pribadi seseorang.
Teknologinya sama-sama mengikuti perubahan posisi dari waktu ke waktu, tetapi tujuan dan dampak penggunaannya bisa sangat berbeda.
Robot Membutuhkan Tracking untuk Berinteraksi dengan Dunia Dinamis
Bayangkan robot melihat sebuah kotak di atas conveyor.
Mendeteksi kotak sekali belum cukup.
Kotaknya terus bergerak.
Robot perlu mengetahui lokasi terbaru ketika hendak berinteraksi dengannya.
Tracking membantu memperbarui estimasi posisi objek seiring waktu.
Tanpa informasi temporal, sistem hanya memiliki kumpulan snapshot yang terpisah.
Kendaraan Modern Juga Membutuhkan Informasi Temporal
Dalam sistem bantuan mengemudi, mengetahui bahwa ada kendaraan di depan merupakan informasi penting.
Tetapi mengetahui bahwa kendaraan tersebut semakin mendekat atau bergerak menjauh memberikan konteks tambahan.
Hal serupa berlaku untuk pejalan kaki, pesepeda, dan objek lain di sekitar kendaraan.
Sistem yang beroperasi di dunia nyata tidak cukup hanya memahami apa yang ada sekarang.
Ia juga perlu memahami bagaimana keadaan berubah.
Object Tracking Membuat Video Memiliki “Memori”
Inilah cara sederhana memahami perbedaannya.
Object detection melihat frame sekarang.
Object tracking membawa informasi dari frame sebelumnya menuju frame berikutnya.
Dengan kata lain, tracker memiliki semacam memori temporal.
Ia tidak hanya bertanya:
“Apa yang gue lihat?”
Tetapi:
“Apakah yang gue lihat sekarang berhubungan dengan sesuatu yang sudah gue lihat sebelumnya?”
Konsep waktu inilah yang membuat analisis video jauh lebih kaya daripada analisis gambar tunggal.
Kesalahan ID Switch Bisa Merusak Analisis
Bayangkan sistem menghitung jarak yang ditempuh setiap pemain basket.
Track 5 sebenarnya milik pemain A.
Di tengah pertandingan terjadi ID switch dan Track 5 berpindah ke pemain B.
Sekarang statistik gerak keduanya tercampur.
Detection pada setiap frame mungkin terlihat bagus, tetapi analisis akhirnya salah.
Karena itu, evaluasi tracking tidak cukup hanya melihat apakah objek berhasil dideteksi.
Konsistensi identitas track juga penting.
False Detection Bisa Membuat Track Palsu
Detector tidak selalu benar.
Bayangan, pantulan, objek dengan bentuk mirip, atau kondisi visual tertentu bisa menghasilkan false positive.
Jika tracker langsung mempercayai setiap detection baru, sistem dapat menciptakan track untuk objek yang sebenarnya tidak ada.
Karena itu, beberapa sistem membutuhkan detection yang konsisten selama beberapa frame sebelum sebuah track dianggap valid.
Sekali lagi ada trade-off.
Terlalu ketat bisa terlambat membuat track.
Terlalu longgar bisa menghasilkan track palsu.
Confidence Score Bukan Jaminan Kebenaran
Model detection biasanya memberikan confidence score.
Skor tinggi berarti model lebih yakin berdasarkan pola yang dipelajari.
Bukan berarti hasilnya pasti benar.
Threshold yang terlalu rendah dapat memasukkan terlalu banyak detection lemah.
Threshold terlalu tinggi bisa membuang objek yang sebenarnya valid tetapi sulit terlihat.
Parameter detection dan tracking saling memengaruhi.
Tracker yang bagus tidak dapat sepenuhnya menyelamatkan detector yang menghasilkan data buruk secara konsisten.
Kenapa Tracking Real-Time Membutuhkan Optimasi?
Sistem mungkin harus memproses puluhan frame setiap detik.
Pada setiap frame:
gambar masuk;
detector bekerja;
fitur dihitung;
prediksi track diperbarui;
detection dicocokkan;
track baru dibuat;
track lama dievaluasi.
Semua harus selesai sebelum frame berikutnya menumpuk.
Model yang sangat akurat tetapi membutuhkan beberapa detik per frame tidak cocok untuk aplikasi yang membutuhkan respons langsung.
Karena itu, implementasi nyata selalu mempertimbangkan kompromi antara akurasi, latency, dan kebutuhan komputasi.
GPU Bisa Membantu, tetapi Bukan Satu-Satunya Jawaban
Model computer vision modern sering mendapat manfaat besar dari GPU.
Namun performa sistem tidak hanya ditentukan hardware.
Resolusi input, ukuran model, frame rate, jumlah kamera, jumlah objek, algoritma tracking, dan pipeline data semuanya berpengaruh.
Kadang sistem tidak perlu menganalisis setiap frame.
Kadang model lebih ringan sudah cukup.
Optimasi dimulai dari kebutuhan aplikasi, bukan sekadar membeli hardware paling kuat.
Tidak Semua Aplikasi Membutuhkan Akurasi yang Sama
Menghitung perkiraan jumlah pengunjung di sebuah area memiliki toleransi berbeda dengan sistem keselamatan.
Analisis olahraga untuk insight tambahan berbeda dari sistem yang digunakan untuk mengambil keputusan kritis.
Karena itu, pertanyaan penting bukan:
“Apakah model ini akurat?”
Tetapi:
“Apakah tingkat kesalahannya dapat diterima untuk aplikasi ini?”
Computer vision harus dievaluasi berdasarkan konteks penggunaan.
Privasi Harus Dipikirkan Sejak Desain Sistem
Ketika object tracking diterapkan pada manusia, isu privasi tidak boleh menjadi tambahan belakangan.
Apakah video perlu disimpan?
Berapa lama?
Apakah identitas individu benar-benar diperlukan?
Bisakah analisis dilakukan menggunakan track anonim?
Siapa yang memiliki akses?
Apa tujuan pengumpulan data?
Sistem yang secara teknis mampu mengikuti seseorang belum tentu harus menyimpan semua informasi yang mungkin dikumpulkan.
Tracking Anonim Bisa Menjadi Pilihan untuk Beberapa Kebutuhan
Misalnya sebuah fasilitas hanya ingin mengetahui pola aliran pengunjung.
Sistem mungkin cukup menggunakan ID sementara seperti Track 14 selama seseorang berada di area kamera.
Tidak perlu mengetahui nama.
Tidak perlu mengenali wajah.
Setelah track selesai, informasi identitas sementara tersebut dapat diperlakukan sesuai desain sistem dan kebijakan yang berlaku.
Prinsip data minimization penting: kumpulkan hanya informasi yang memang dibutuhkan untuk tujuan aplikasi.
AI Tidak Benar-Benar “Mengikuti” Seperti Mata Manusia
Ketika melihat kotak bergerak mengikuti seseorang di layar, teknologi tersebut terlihat sangat intuitif.
Namun di belakangnya terjadi serangkaian estimasi.
Detector memperkirakan lokasi.
Tracker memprediksi posisi.
Algoritma mencocokkan detection.
Fitur visual dibandingkan.
Track dipertahankan atau dihentikan.
Apa yang terlihat seperti satu tindakan sederhana sebenarnya merupakan pipeline keputusan yang terus diperbarui.
Kesimpulan
Memahami cara kerja object tracking berarti memahami bagaimana sistem computer vision menambahkan dimensi waktu ke dalam analisis gambar. Object detection menemukan objek pada suatu frame, sementara tracking berusaha menghubungkan objek tersebut dengan pengamatan pada frame berikutnya agar pergerakannya dapat diikuti secara konsisten.
Untuk melakukannya, sistem dapat menggunakan posisi, prediksi gerakan, kemiripan visual, data association, dan informasi dari frame sebelumnya. Tantangan muncul ketika objek saling menutupi, bergerak cepat, berubah sudut, terkena pencahayaan berbeda, keluar dari frame, atau terlihat sangat mirip dengan objek lain.
Itulah sebabnya kotak yang terlihat sederhana mengikuti seseorang di layar sebenarnya mewakili persoalan AI yang cukup kompleks.
Kamera hanya menghasilkan gambar demi gambar.
Object tracking-lah yang mencoba menyambungkan gambar tersebut menjadi sebuah perjalanan.